
Table des matières
Je partage aujourd’hui avec vous un extrait de mon plan de cours consacré au positionnement des GCP et des points de contrôle. Pourquoi le rendre public ? Parce que c’est un sujet qui reste sensible pour tout le monde, du télépilote qui débute en photogrammétrie au professionnel expérimenté. Une erreur de placement ne se voit pas à l’écran : l’orthophoto semble parfaite, le modèle paraît cohérent, et ce n’est qu’en le confrontant au terrain que les écarts apparaissent.
On entend souvent qu’un drone RTK permet de se passer de cette étape. C’est une idée reçue tenace. Un drone, même RTK, ne vaut rien sans une bonne méthode de relevé : sans points de contrôle correctement mesurés et répartis, personne ne peut garantir la précision d’un livrable.
Dans cet article, vous trouverez les bases à maîtriser. Je commence par la différence entre GCP et point de contrôle, et par leur relevé au rover GNSS. J’aborde ensuite l’effet doming propre aux vols NADIR. Je termine par trois cas concrets de positionnement : un terrain rectangulaire, un terrain de forme irrégulière et une route. Bonne lecture !
CH01 : GCP, points de contrôle et précision du drone
Un GCP (Ground Control Point, ou point d’appui) est un repère matérialisé au sol, bien visible sur les photos, dont on a mesuré précisément les coordonnées X, Y et Z. Pendant le traitement photogrammétrique, le logiciel s’appuie sur ces points pour caler le modèle : il le place dans le bon système de coordonnées et corrige son échelle, son orientation et ses déformations. Les GCP participent donc directement au calcul.
Un point de contrôle (checkpoint) est matérialisé et mesuré exactement de la même manière, mais il n’est pas utilisé dans le calcul. On le garde de côté pour comparer, à la fin du traitement, la position calculée par le logiciel avec la position mesurée sur le terrain. Ces écarts, résumés par l’erreur moyenne quadratique (RMSE), donnent la précision réelle du livrable. Sans point de contrôle, la précision d’un modèle n’est pas démontrée, elle est seulement supposée.
Les deux types de points sont matérialisés par des cibles contrastées (damier noir et blanc ou couleurs vives) posées sur un sol plat et stable. Une cible doit mesurer au moins 10 à 15 fois la résolution au sol (GSD) : pour un GSD de 2 cm, on vise 30 cm minimum, et plutôt 50 cm en pratique.
Le relevé au rover GNSS
Le rover est un récepteur GNSS monté sur une canne. Seul, il ne serait précis qu’à quelques mètres. Il atteint une précision centimétrique en recevant en temps réel des corrections (mode RTK), envoyées soit par une base installée sur un point connu, soit par un réseau de stations permanentes via internet (protocole NTRIP : réseaux Teria, Orphéon ou Centipede en France). On obtient alors typiquement 1 à 2 cm en planimétrie et 2 à 3 cm en altimétrie.
Pour chaque point, l’opérateur pose la pointe de la canne au centre exact de la cible. Le système de coordonnées est choisi et reste le même jusqu’au traitement (en France continentale : RGF93 / Lambert-93 en planimétrie, NGF-IGN69 en altitude, grille de conversion altimétrique RAF20). L’opérateur maintient la canne verticale (bulle de la nivelle centrée), attend que le récepteur affiche une solution « fixe » et non « flottante », puis enregistre une mesure moyennée sur quelques secondes. Il note le nom du point et vérifie la hauteur de canne saisie. Une seconde mesure en fin de mission, après réinitialisation du récepteur, permet de détecter une erreur ou une cible déplacée.
Drone GNSS ou drone RTK
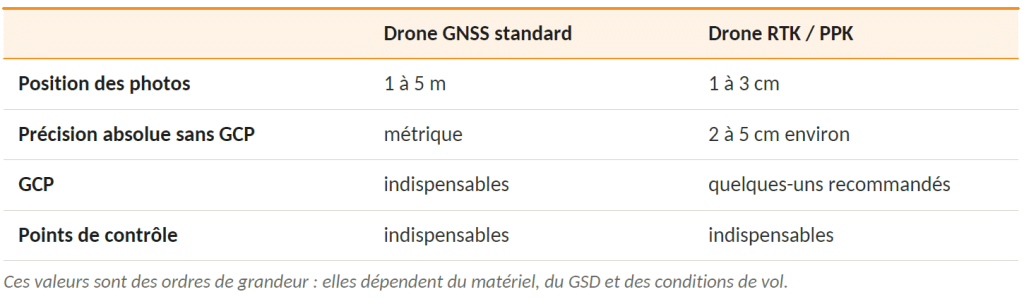
Un drone standard se positionne avec un GNSS simple, sans correction. La position de chaque photo n’est connue qu’à 1 à 5 mètres près, et l’altitude est encore moins fiable. Le modèle obtenu est cohérent en lui-même, mais il peut être décalé, tourné ou incliné de plusieurs mètres par rapport à la réalité. Les GCP sont alors indispensables pour atteindre une précision centimétrique.
Un drone RTK reçoit des corrections pendant le vol (ou après le vol en PPK) et connaît la position de chaque photo à 1 à 3 cm près. Le modèle peut être géoréférencé directement, avec une précision absolue de quelques centimètres sans aucun GCP. Ce n’est pas pour autant une dispense : l’altimétrie reste plus fragile (perte du mode fixe en vol, mauvais paramétrage du système de coordonnées, biais de hauteur). Quelques GCP restent donc recommandés, et les points de contrôle restent obligatoires pour prouver la précision obtenue.
CH02 : L’effet doming
Lorsqu’un terrain est photographié uniquement à la verticale (vol NADIR), avec des lignes de vol parallèles à altitude constante, le logiciel doit calculer en même temps la position des photos et les caractéristiques de l’objectif (focale et distorsion) : c’est l’autocalibration. Or cette géométrie d’acquisition, très régulière, ne permet pas de distinguer clairement une erreur de distorsion de l’objectif d’une courbure du terrain. Le logiciel compense alors une petite erreur sur la distorsion par une courbure du modèle : un terrain plat ressort bombé (en dôme) ou creusé (en cuvette).
La déformation est systématique et augmente du centre vers les bords du chantier. Elle peut atteindre plusieurs décimètres sur une grande emprise, et elle est invisible à l’oeil : l’orthophoto paraît parfaite et le modèle 3D
semble cohérent. Seule une comparaison avec des points mesurés au sol permet de la détecter.
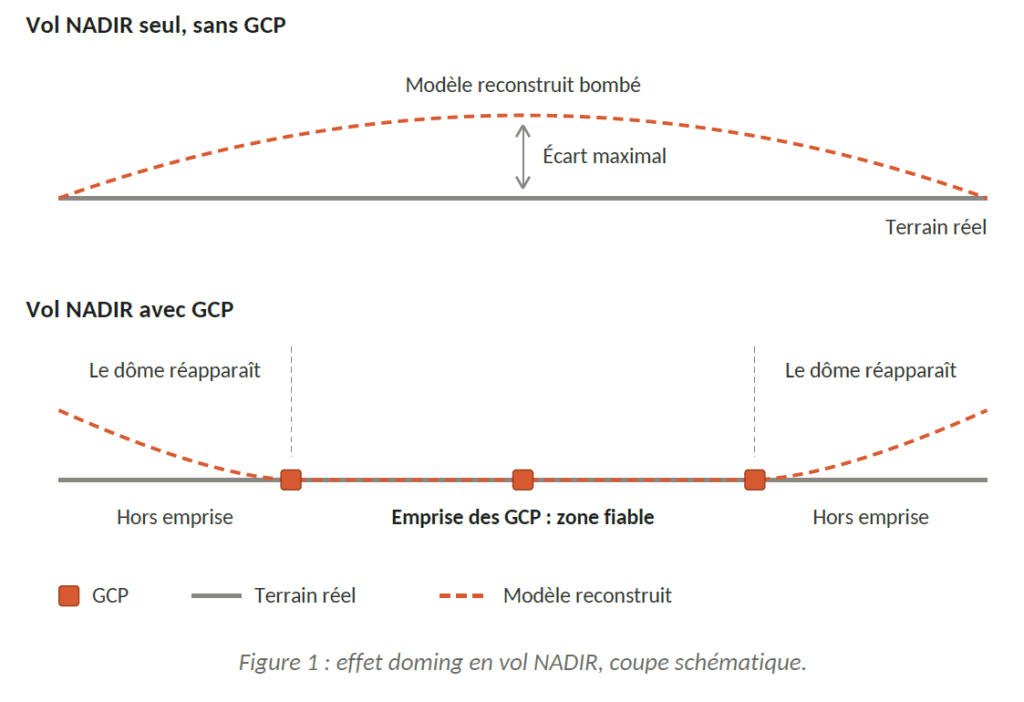
Dans un vol NADIR, les GCP sont donc obligatoires : placés en périphérie et au centre du chantier, ils contraignent
la forme du modèle et empêchent le dôme de se former. Les points de contrôle sont tout aussi obligatoires, en particulier dans les zones éloignées des GCP, pour vérifier que la déformation a bien été corrigée.
Attention : les GCP ne corrigent que la zone qu’ils encadrent. Au-delà du polygone formé par les GCP extérieurs, le logiciel extrapole et l’effet doming réapparaît, d’autant plus fort qu’on s’éloigne. La zone exploitable du livrable correspond donc à l’emprise des GCP, et non à l’emprise du vol. Les GCP doivent toujours entourer la zone d’intérêt, jamais se trouver uniquement à l’intérieur.
À noter : ajouter des images obliques (caméra inclinée de 20 à 45° par rapport à la verticale), réaliser des passes croisées . Cette technique complète les GCP et les points de contrôle, elles ne les remplacent pas.
CH03 : Comment placer vos GCP sur le terrain ?
Quelle que soit la forme du terrain, quelques règles restent constantes :
1. Encadrer : des GCP sur tout le pourtour de la zone d’intérêt (angles, extrémités), pour que le livrable reste
dans leur emprise.
2. Contraindre le centre : des GCP à l’intérieur, là où le dôme est le plus marqué.
3. Répartir régulièrement : un espacement homogène, avec des GCP supplémentaires sur les points hauts et
bas si le terrain a du relief.
4. Déborder en vol : le plan de vol dépasse la zone de 15 à 30 m selon la hauteur de vol, pour que chaque GCP
apparaisse sur un nombre suffisant de photos (idéalement 5 ou plus).
5. Séparer les rôles : les points de contrôle sont distincts des GCP et placés entre eux, là où l’erreur risque
d’être la plus forte.
6. Choisir des emplacements dégagés : ni sous les arbres ni au pied des murs (masques et multitrajets GNSS).
INFORMATIONS : Les quantités indiquées dans les exemples suivants correspondent à un drone GNSS standard.
Avec un drone RTK, le nombre de GCP peut être réduit, mais pas celui des points de contrôle.
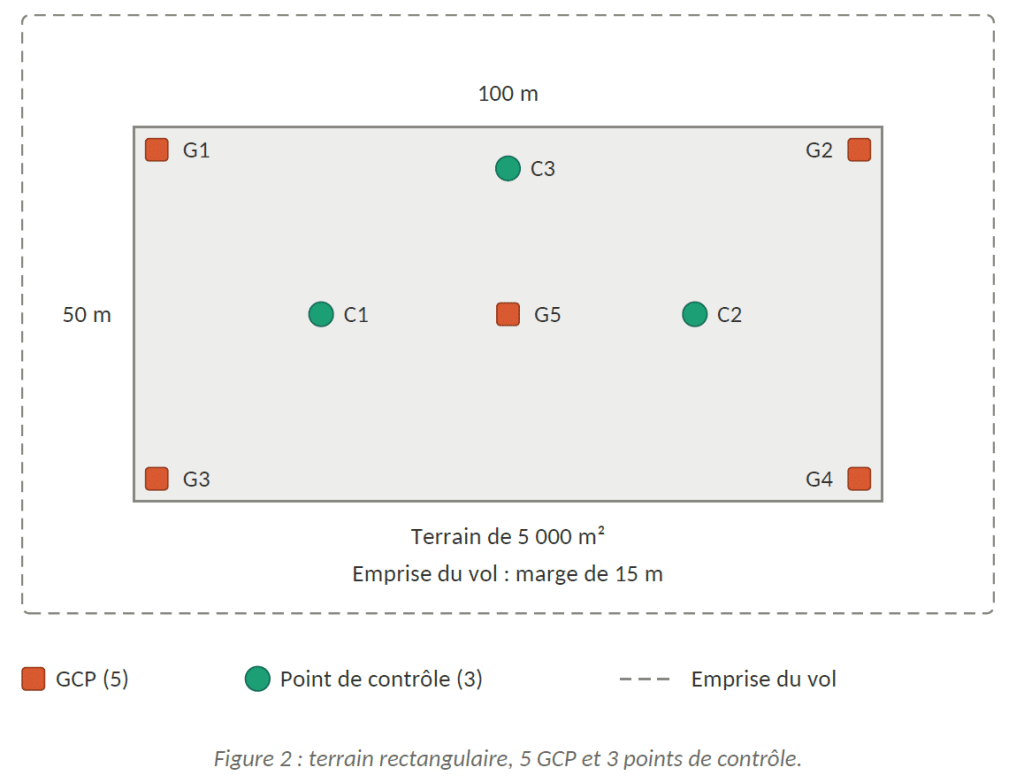
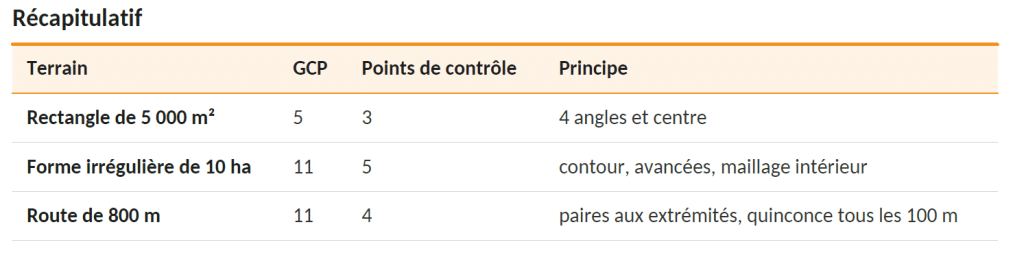
Exemple 1 : terrain rectangulaire de 5 000 m² (100 m × 50 m)
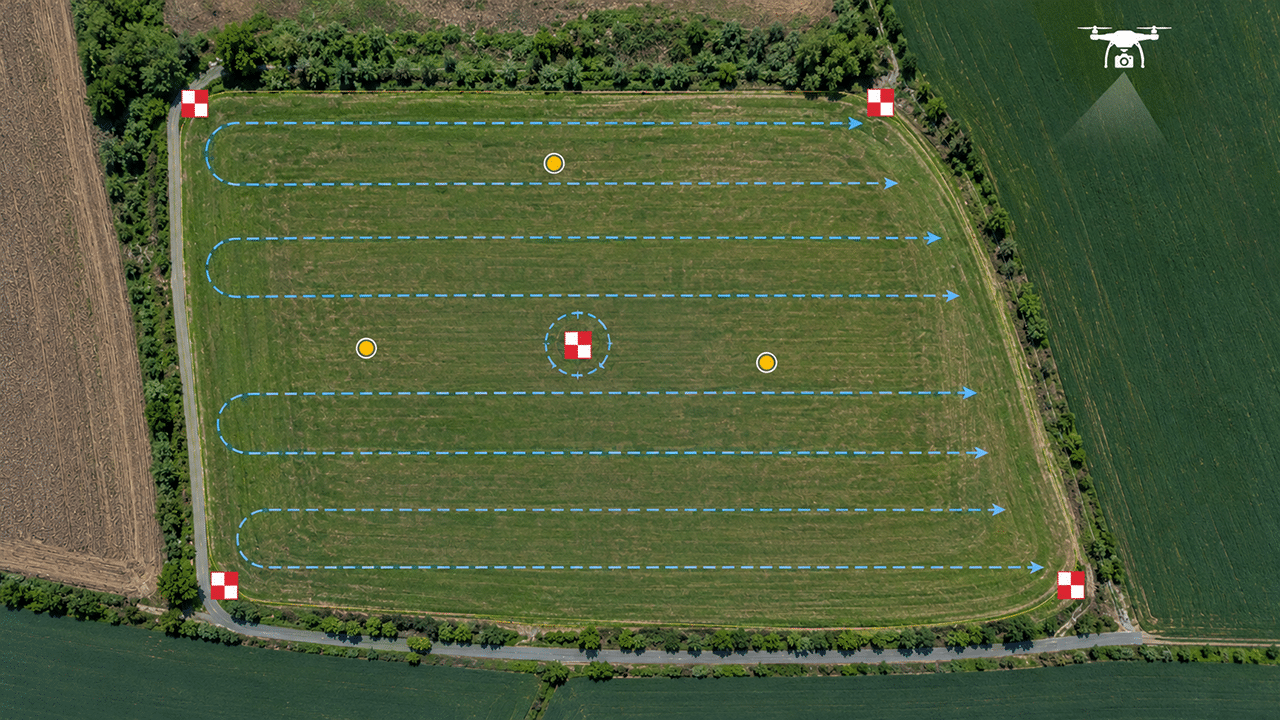
Cinq GCP suffisent : un à chaque angle, posé 2 à 3 m à l’intérieur de la limite, et un au centre pour bloquer l’effet doming. Les trois points de contrôle sont placés entre les GCP, dans les zones les plus éloignées de ceux-ci. Le vol déborde d’environ 15 m tout autour pour que les GCP d’angle soient vus sur suffisamment de photos.
Exemple 2 : terrain de forme non géométrique de 10 hectares
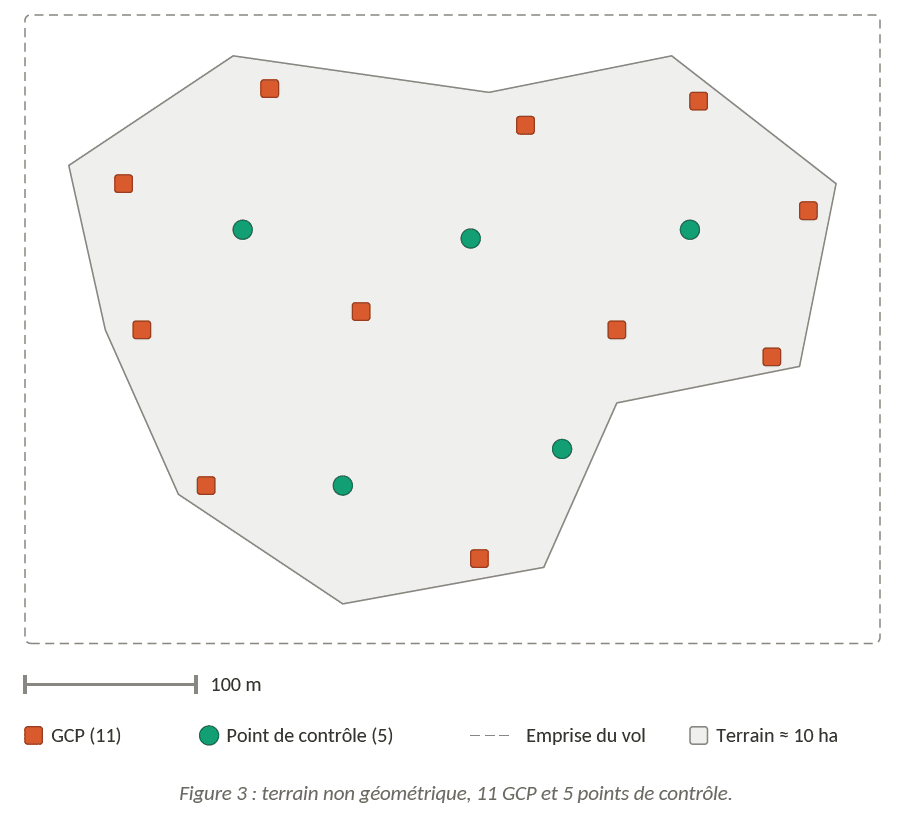
Sur une forme irrégulière, les GCP suivent le contour : un à chaque angle saillant et à l’extrémité de chaque avancée du terrain, pour qu’aucune partie ne sorte de leur emprise. On complète par des GCP intérieurs afin d’obtenir un écart d’environ 100 à 150 m entre GCP voisins. Ici, 9 GCP en périphérie et 2 à l’intérieur, soit 11 GCP, et 5 points de contrôle répartis dans les vides du maillage. Si le terrain présente du relief, on ajoute des GCP sur le point le plus haut et le point le plus bas.
Exemple 3 : route de 800 mètres
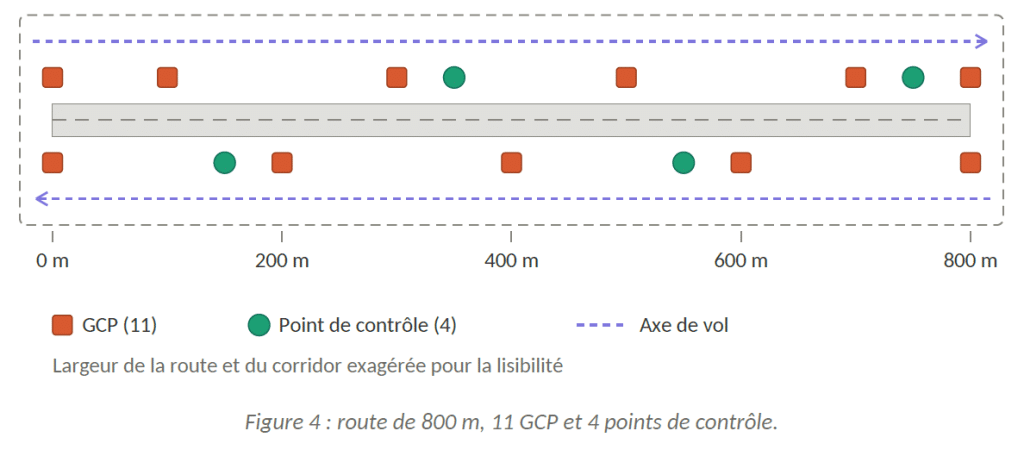
Un chantier linéaire est le cas le plus délicat : avec seulement une ou deux bandes de photos, le bloc a tendance à se courber sur sa longueur et à pivoter autour de son axe, comme une planche qui se vrille. Pour l’en empêcher, on place une paire de GCP de part et d’autre de la route à chaque extrémité, puis des GCP en quinconce (alternativement à gauche et à droite) tous les 100 m environ, soit 11 GCP pour 800 m. Les 4 points de contrôle sont intercalés à mi-distance, eux aussi alternés. Dans un virage, on ajoute un GCP en entrée, au sommet et en sortie de courbe. Le vol se fait sur au moins deux axes parallèles et dépasse les extrémités d’environ 30 m. Avec un drone RTK, l’espacement des GCP peut être porté à 200 ou 300 m.
CH04 : Conclusion
Les GCP calent le modèle, les points de contrôle prouvent sa précision : les deux sont complémentaires et ne doivent jamais être confondus. Un drone RTK réduit le besoin en GCP, mais ne dispense jamais de points de contrôle.
En vol NADIR, l’effet doming impose des GCP en périphérie et au centre, et rappelle une règle simple : le livrable n’est fiable qu’à l’intérieur de l’emprise des GCP. Le positionnement s’adapte ensuite à la géométrie du chantier : angles et centre pour une forme simple, suivi du contour et maillage intérieur pour une forme irrégulière, paires et quinconce pour un linéaire.
Enfin, tout livrable devrait être accompagné du rapport de précision calculé sur les points de contrôle : c’est ce document qui engage le télépilote auprès de son client.
Pour aller plus loin, ce module fait partie de nos parcours : la formation drone BTP et génie civil éligible CPF, la formation aux relevés techniques pour les entreprises et la formation photogrammétrie en e-learning.
FAQ – Placement de GCP et points de contrôles.
Les deux sont des cibles mesurées au sol avec un rover GNSS. Le GCP sert au calcul pour caler le modèle. Le point de contrôle est mis de côté et sert uniquement à vérifier la précision du résultat.
Moins qu’avec un drone standard, mais quelques GCP restent recommandés pour sécuriser l’altimétrie. Les points de contrôle, eux, restent indispensables : ce sont eux qui prouvent la précision du livrable.
Tout dépend de la forme et de la taille du chantier. Comptez au minimum 5 GCP pour un petit terrain simple, avec un GCP à chaque angle et un au centre. Il en faut davantage pour une forme irrégulière ou un linéaire comme une route.
C’est une déformation du modèle qui donne un terrain bombé ou creusé alors qu’il est plat. Elle apparaît surtout avec un vol uniquement en NADIR. Pour la limiter, on place des GCP en périphérie et au centre, et on peut ajouter des images obliques prises entre 20 et 45° par rapport à la verticale.
Non. Au-delà de l’emprise des GCP, le logiciel extrapole et la déformation réapparaît. Les GCP doivent donc toujours entourer toute la zone d’intérêt.
La cible doit mesurer au moins 10 à 15 fois la résolution au sol (GSD). Pour un GSD de 2 cm, visez 30 cm minimum, et plutôt 50 cm en pratique.
